Robotika & computer vision · 2023–2024
Robot hexapod ARJUNA
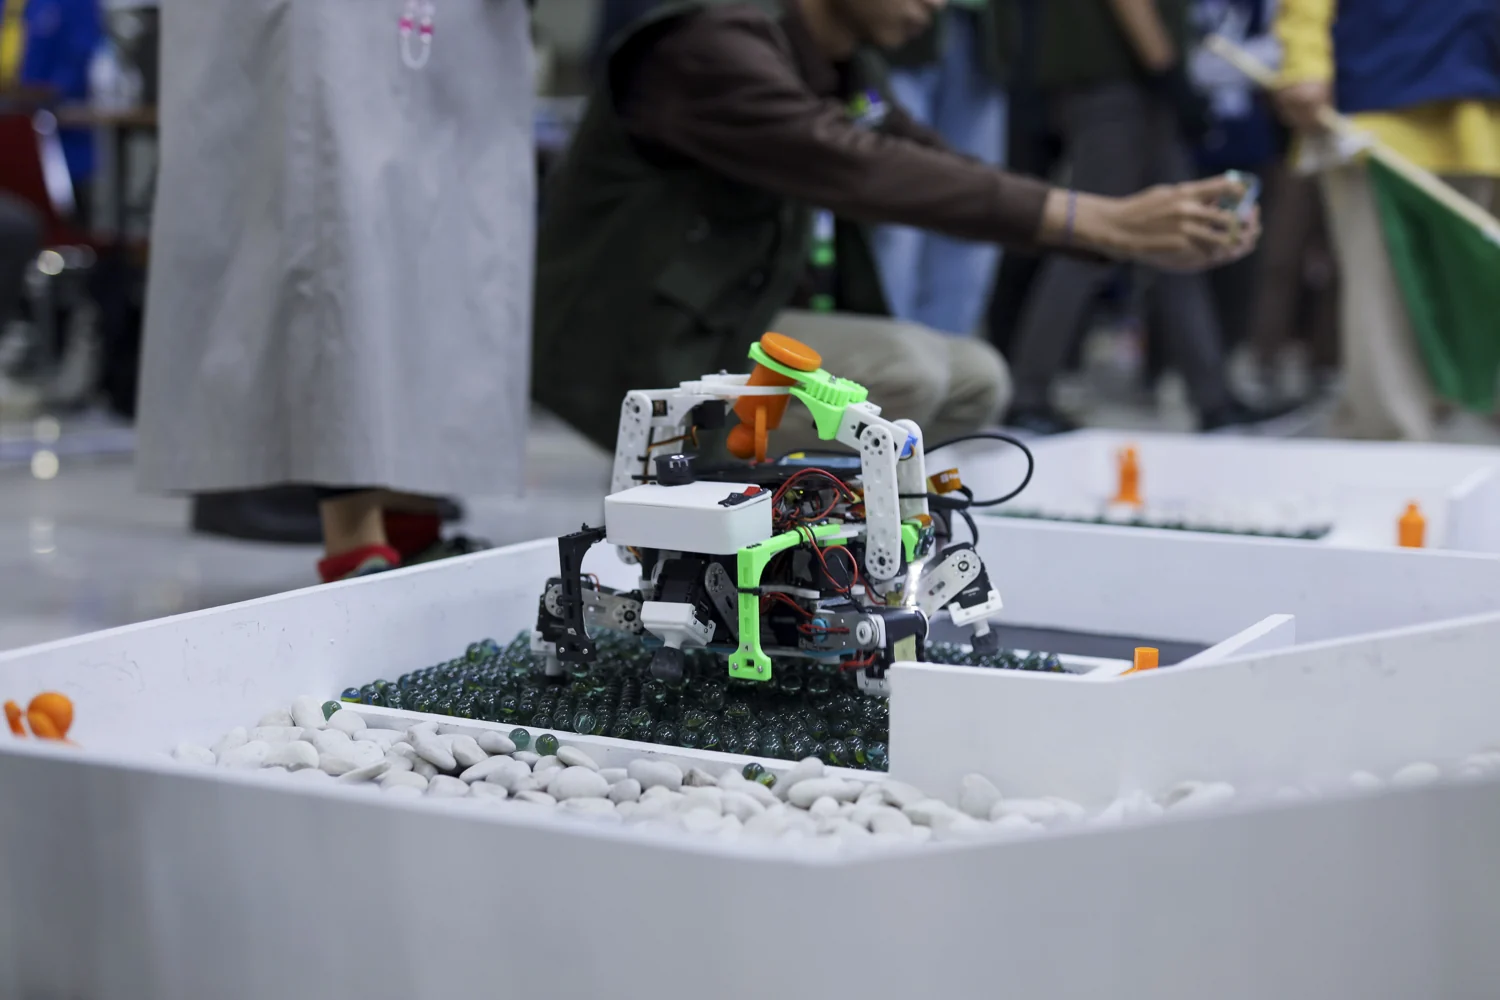
Proyek robot berkaki enam yang menggabungkan keseimbangan otomatis dan deteksi objek real-time untuk Kontes Robot Indonesia.
Ruang lingkup proyek
Proyek ini mencakup robot berkaki enam dengan keseimbangan otomatis berbasis IMU dan deteksi objek real-time menggunakan YOLOv8 untuk navigasi otonom.
Peran saya
Saya memimpin Tim ARJUNA. Proyek ini menggabungkan platform robot berkaki enam, keseimbangan otomatis, persepsi, dan integrasi untuk kompetisi.
Hasil
Tim ARJUNA menjadi finalis Kontes Robot Indonesia 2024 pada divisi Kontes Robot SAR Indonesia.